一、云南高原苹果园作业难点
云南高原苹果园分布于海拔1500-2500米的山区,传统植保方式面临严峻挑战:
地形复杂崎岖
果园多建于山坡地,坡度可达30度,起伏落差大。传统喷雾机械无法进入,人工背负喷雾作业效率极低。
劳动力短缺
山区农村劳动力外流严重,人工喷洒人员难招,且人工成本持续上涨,植保费用占生产成本比例不断提高。
GPS信号不稳
山地果园周围多山体遮挡,GPS信号容易受干扰,定位精度下降,导致作业航线偏移,出现漏喷或重喷现象。
作业窗口期短
苹果病虫害防治窗口期集中,遇上连续阴雨天气,传统作业方式难以按时完成,影响病虫害防治效果。
二、RTK精准导航技术解决方案
RTK厘米级定位
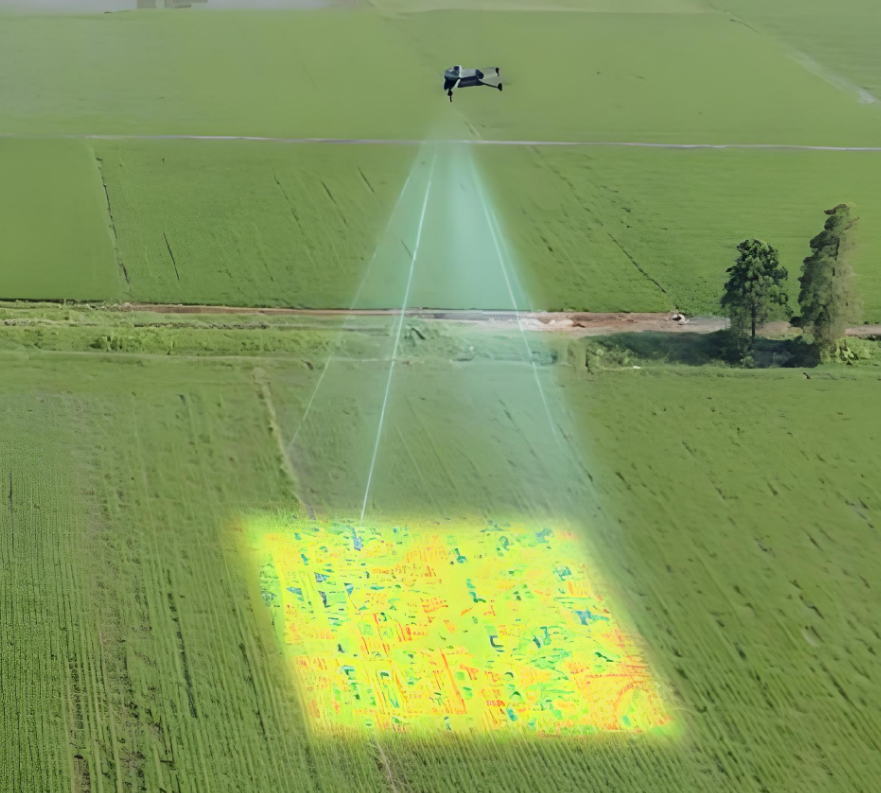
采用RTK实时差分定位技术,定位精度达2-3厘米,不受山体遮挡影响。在复杂地形中依然保持稳定高精度定位,确保无人机沿预设航线精准作业。
- 定位精度:2-3cm
- 信号稳定可靠
- 抗干扰能力强
三维地形建模
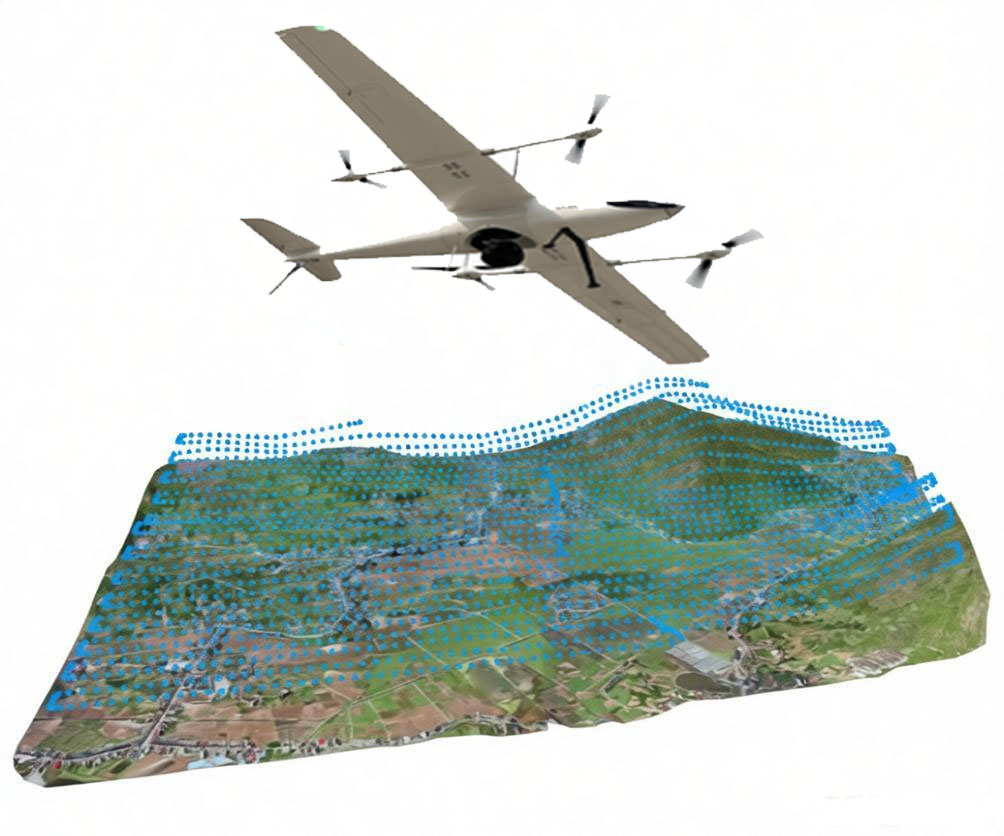
作业前对果园进行激光雷达扫描或摄影测量,构建精细三维地形模型。基于模型规划最优飞行航线,避开高大树木和障碍物。
- 果树位置精确标定
- 高程变化精准还原
- 最优航线智能规划
仿地飞行与避障
无人机配备地形跟随系统,根据三维模型自动调整飞行高度,保持与树冠恒定距离。前后避障雷达实时感知障碍物,确保作业安全。
- 仿地飞行精度:±10cm
- 障碍物识别距离:15m
- 自动绕障继续作业
三、实施流程(SOP)
1
果园勘测
RTK测绘果园边界与果树分布
2
地形建模
激光雷达扫描构建三维模型
3
航线规划
基于模型规划最优飞行航线
4
RTK基站架设
建立CORS或本地RTK基准站
5
实地试飞
验证航点精度与作业效果
6
正式作业
按航线执行精准喷洒作业
7
效果评估
多光谱复检评估防治效果
四、技术参数与数据指标
| 指标类型 | 参数值 | 说明 |
|---|---|---|
| RTK定位精度 | 2-3cm | 实时差分定位精度 |
| 仿地飞行精度 | ±10cm | 相对树冠高度保持 |
| 日作业效率 | 300-400亩/天 | 单机作业能力 |
| 农药减量 | 25%-35% | 相比传统作业 |
| 适用海拔 | ≤2500m | 高原作业适用 |
| 最大作业坡度 | ≤35° | 可安全作业坡度 |
五、成功案例
昭通苹果种植基地RTK精准植保项目
云南省昭通市 | 2026年4月
1800亩
作业面积
29%
农药减量
6天
完成作业
2.8cm
定位精度
昭通苹果基地位于海拔1800米山地,地形起伏大。采用RTK精准导航植保方案,对1800亩苹果园进行病虫害防治作业。定位精度达2.8cm,农药使用量降低29%,防治效果显著。无人机轻松应对复杂地形,作业效率是人工的40倍。
六、常见问题解答
答:云南高原果园海拔1500-2500米,地形起伏大,作业坡度可达30度。传统机械无法进入,人工作业效率低且安全风险高。RTK精准导航可确保无人机在复杂地形中稳定飞行,实现厘米级定位精度。
答:RTK实时动态定位精度达厘米级,而普通GPS精度仅为米级。在山地果园作业中,RTK可精准识别果树位置,避免漏喷重喷,确保施药均匀性。同时RTK在信号遮挡环境下表现更稳定。
答:配备前后避障雷达和地形跟随模块,无人机可实时感知果树高度和障碍物位置,自动调整飞行高度保持安全距离。仿地飞行功能确保无人机始终保持在冠层上方1.5-2米高度作业。
答:高原空气稀薄影响无人机升力,需选择高海拔专用机型或多旋翼大载重平台。建议选择海拔适应性500米以上的无人机,并配备更大容量电池以补偿续航损失。