手持SLAM扫描
手持SLAM激光扫描适合室内、地下空间、林下和复杂街巷,可快速获得高密度点云成果。
应用场景
- 室内空间扫描
- 地下空间测量
- 古建筑测绘
- 林下地形扫描
- 街巷点云采集
- 厂区数字化
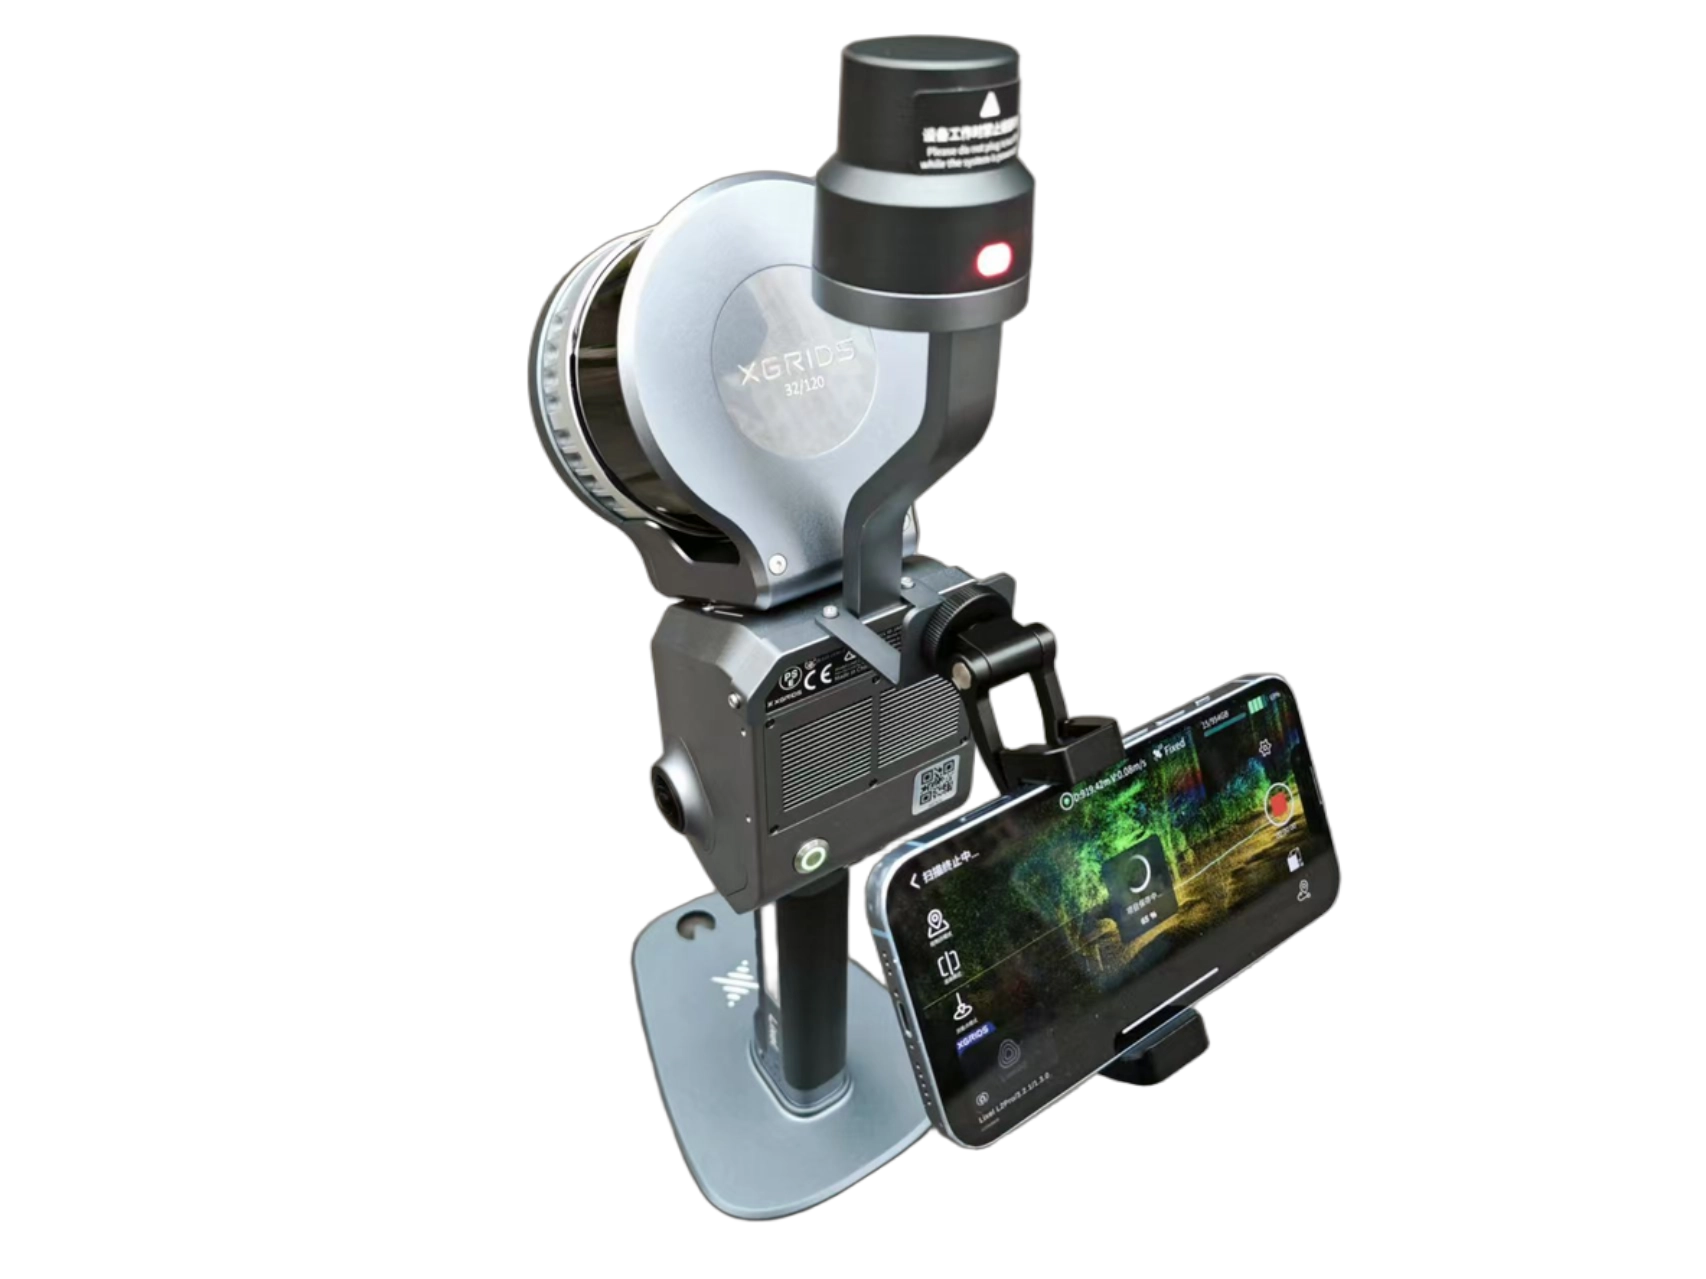
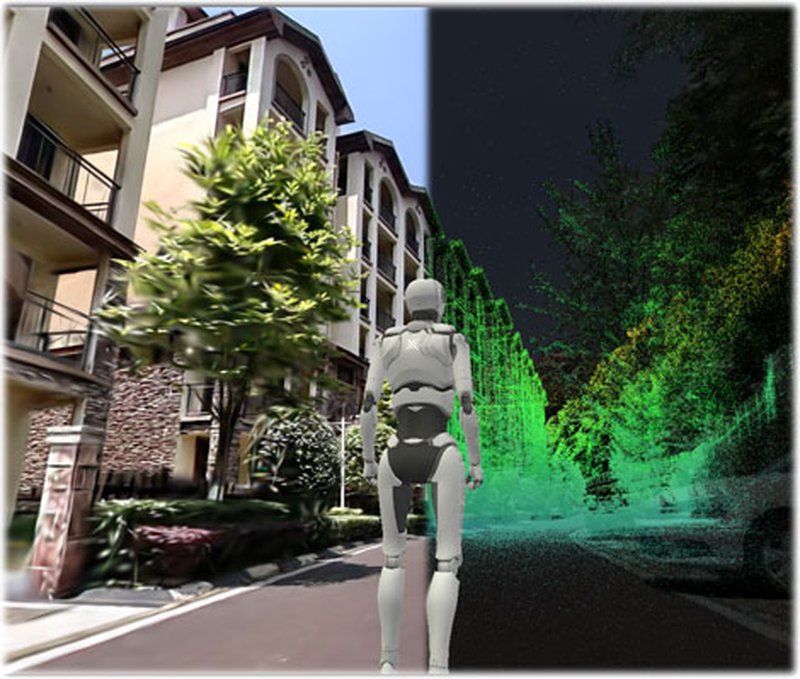
手持SLAM激光扫描适合室内、地下空间、林下和复杂街巷,可快速获得高密度点云成果。
手持SLAM扫描适合无人机受限、GPS信号弱或空间结构复杂的场景,可快速获取室内外连续点云。重庆极翼会结合控制点、闭合路线和局部复测,减少点云漂移,常用于厂房、地下空间、隧洞、楼宇和林下道路的数据采集。
机载激光雷达适合大范围地形和林下采集,手持SLAM更适合室内、地下、窄巷、厂房等无人机不便进入的区域。
可以作为建模基础数据,但需要根据成果用途进行去噪、配准、抽稀、分类或转面处理。